ナレッジ


液晶パネル企業のTFT-LCD生産ラインにおける精密搬送工程では、ロボットとPLCがそれぞれ異なる通信プロトコル体系に属するケースがよくあります。両システム間のデータマッピングとリアルタイム性は、生産ラインの連携精度と運転安定性に直接影響します。今号の事例では、この生産ラインを対象に、sDot製スレーブプロトコル変換ゲートウェイモジュールの異種プロトコル相互接続への適用事例をご紹介します。
今号の事例で使用するsDot製製品
(スライス型ゲートウェイEtherCATスレーブ→CC-Linkスレーブキット)
一、機器紹介
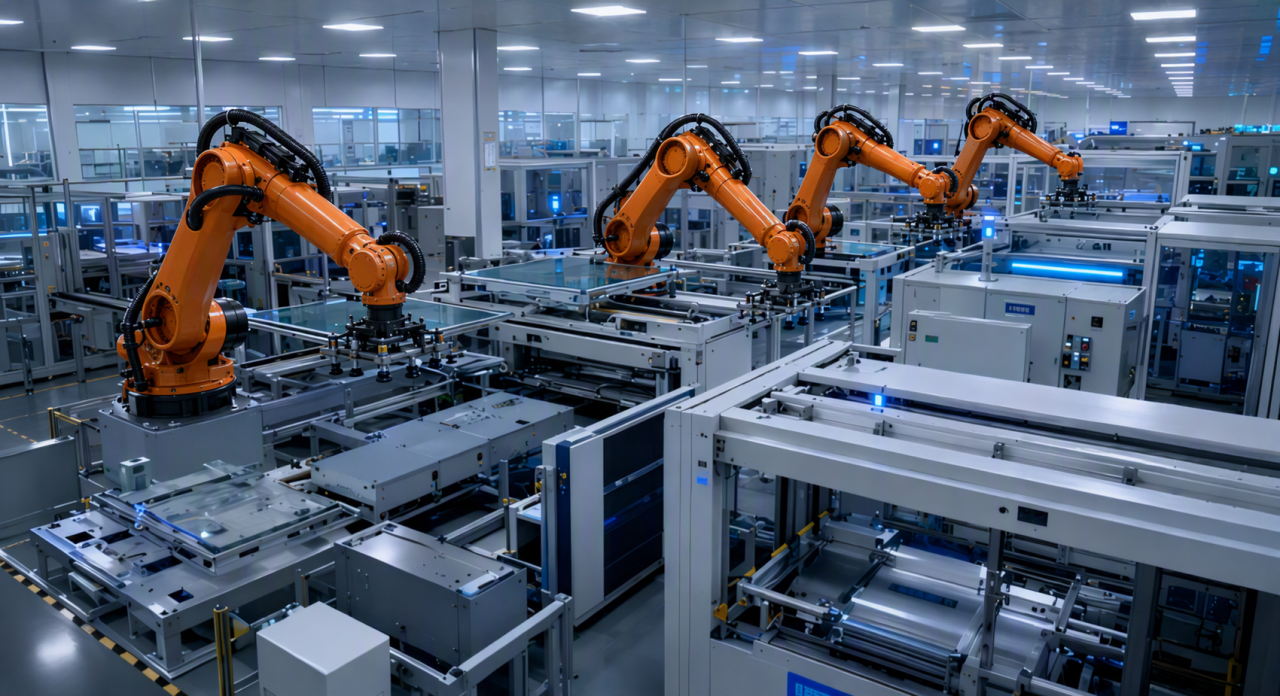
この生産ラインの精密搬送工程は、産業用ロボットとPLC制御システムが協調して実行し、ガラス基板の取出し・載置、位置決めおよび搬送を担当します。ロボット側はエンドエフェクタの位置、運動速度およびグリッパ状態をリアルタイムにフィードバックする必要があり、PLC側は生産ラインのシーケンス制御を担い、ロボットへ動作指令を送信するとともに状態信号を受信します。両者の協調応答は搬送精度と生産ラインのタクトに直接影響します。
工程 | 動作説明 |
取出し・載置と搬送 | ロボットがガラス基板を把持し、ステーション間で移載と位置決めを完了 |
状態フィードバック | ロボットがエンドエフェクタの位置、運動速度およびグリッパ状態をリアルタイムにフィードバック |
指令送信 | PLCがロボットへ基板把持、ステーション切替えなどの動作指令を送信 |
状態受信 | PLCがロボットの状態信号を受信し、生産ラインのタクト協調と論理判断に使用 |
二、sDot製ソリューション
異種通信プロトコル間の変換工程では、データマッピングの完全性と転送遅延に対して高い要求があります。ロボットの関節座標、グリッパ圧力、エラーコードなどのデータをPLCのレジスタ領域へ正確にマッピングする必要があり、PLCが送信する動作指令もタイムリーにロボットへ転送する必要があります。両者の協調応答は基板搬送の位置決め精度と動作タクトに直接影響します。
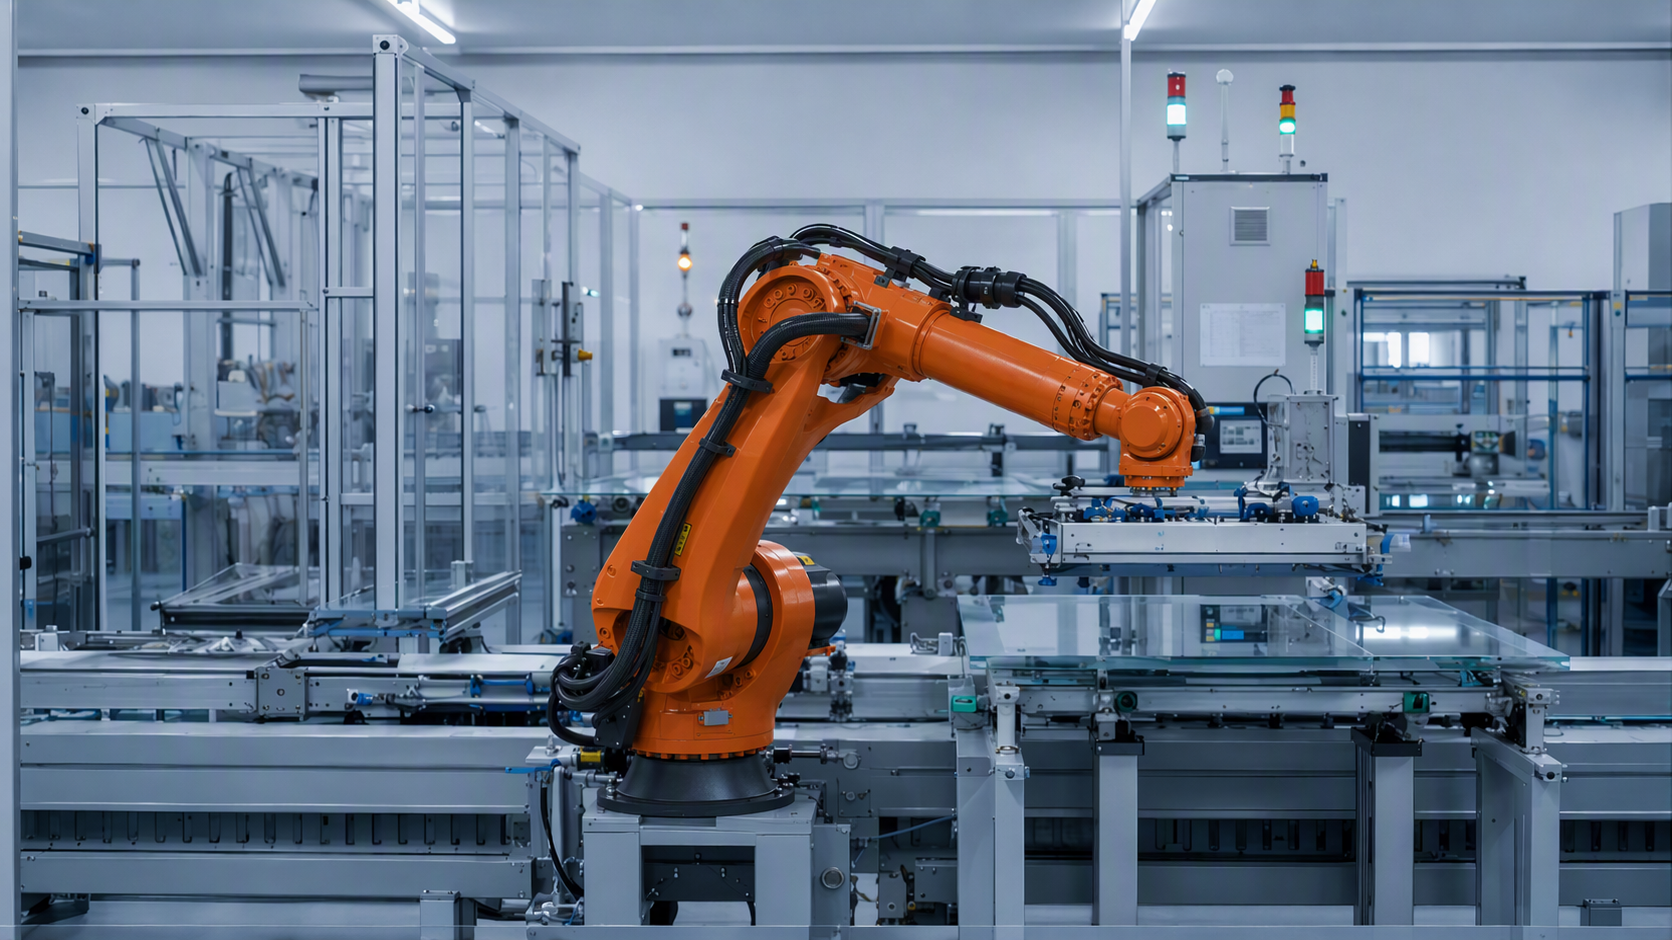
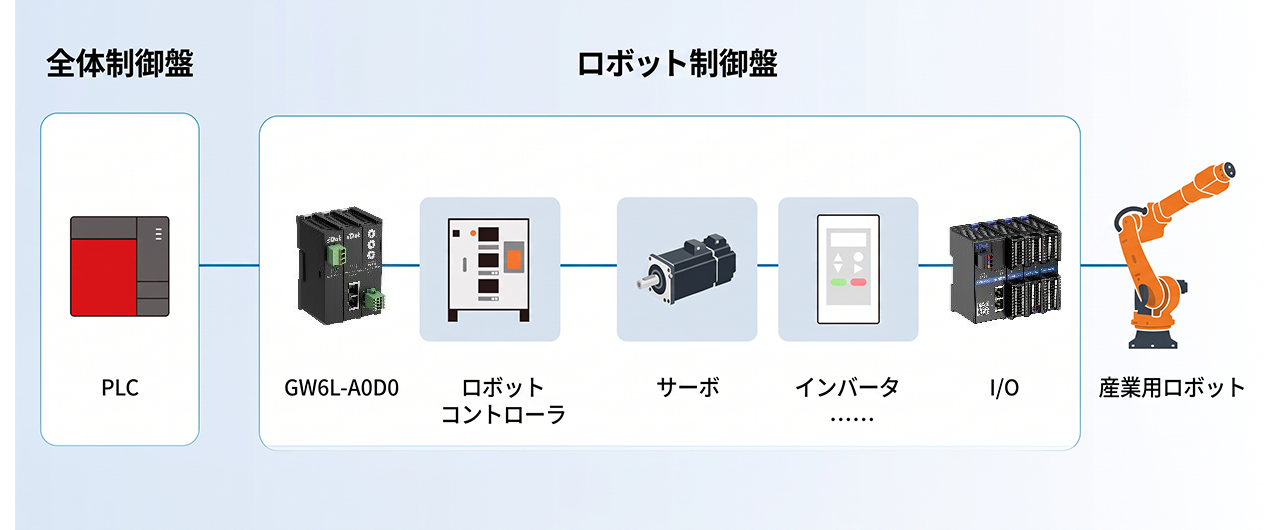
本ソリューションでは、sDot製GW6L-A0D0をEtherCATインターフェースを介してKUKAロボットコントローラのEtherCATポートに接続し、ロボットの関節座標、グリッパ圧力値、エラーコードなどのデータを収集します。同時にCC-Linkインターフェースを介してPLCに接続し、2つのプロトコル体系間の双方向データブリッジを実現します。
三、 システム構成
制御層:
三菱QシリーズPLCをコアコントローラとして、生産ラインのロジック制御を担当し、ロボットへ動作指令を送信するとともに状態フィードバックを受信します。
ネットワーク層:
GW6L-A0D0ゲートウェイは、EtherCATインターフェースを介してKUKAロボット制御ユニットに接続し、CC-Linkインターフェースを介してPLCマスタ局に接続することで、EtherCATとCC-Linkプロトコル間のブリッジ変換を実現します。
フィールド実行層:
ロボットが収集した関節座標、グリッパ圧力、エラーコードなどのデータは、ゲートウェイを介してPLCのRWr(リモート読み出しレジスタ)領域にマッピングされ、PLCの動作指令はRWw(リモート書き込みレジスタ)領域を介して送信されます。データマッピングのパスは明確で、双方向に流通します。
接続機器 | プロトコル特性 | ゲートウェイ適合方式 |
KUKA KR AGILUS | EtherCATマスタ | ESCチップ内蔵、 APWR/APWRW命令をサポート |
三菱QシリーズPLC | CC-Link V2マスタ局、 10Mbps速率 | QJ61BT11モジュール互換、 自動リフレッシュをサポート |
四、適用効果
項目 | アプリケーション実績 |
プロトコル相互接続 | EtherCATとCC-Linkプロトコルの双方向変換をゲートウェイ本体で実行し、 ロボットとPLCのデータ交換に別途中間ゲートウェイが不要 |
データマッピング | 関節座標、グリッパ圧力、エラーコードなど多種類のデータ PLC指定のレジスタ領域にマッピング可能 指令送信と状態フィードバックのパスが明確 |
環境適応性 | 広温度設計と耐ノイズテストにより、 クリーンルームや高周波電磁環境下での連続運転に対応 |
sDot製スレーブプロトコル変換ゲートウェイモジュール
sDot製スレーブプロトコル変換ゲートウェイモジュールはスライス型キット設計を採用し、現在EtherCAT、PROFINET、Modbus TCP、CC-Link、EtherNet/IPの5種類のプロトコルスレーブ双方向変換をサポートしています。高速バックプレーン伝送を採用し、プロトコル変換遅延は1ms以内、動作温度範囲は-40℃~+70℃で、クリーンルームや高周波電磁環境など、プロトコル変換のリアルタイム性と環境適応性に高い要求がある産業シーンに適合します。