知识分享


液晶面板企业TFT-LCD产线的精密搬运环节,常涉及机器人与PLC分属不同总线协议体系的场景,两套系统之间的数据映射与实时性,直接影响产线的协同精度与运行稳定性。本期案例以此产线为对象,展现实点科技从站协议转换网关模块在异构协议互联中的应用实践。
本期案例使用的实点科技产品
(插片式网关EtherCAT从站转CC-Link从站套件)
一、设备介绍
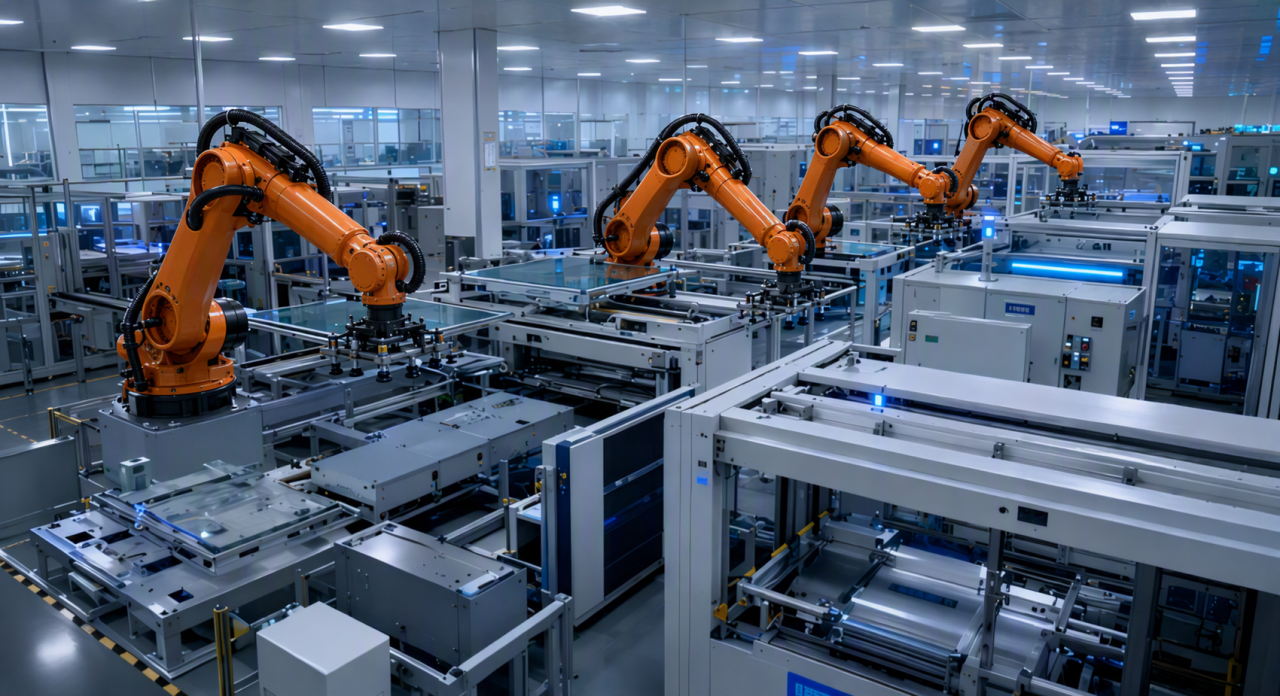
该产线精密搬运环节由工业机器人与PLC控制系统协同完成,负责玻璃基板的取放、定位及转运。机器人侧需实时反馈末端执行器位置、运动速度及夹爪状态,PLC侧承担产线逻辑控制,向机器人下发动作指令并接收状态信号,二者的协同响应直接影响搬运精度与产线节拍。
环节 | 动作描述 |
取放与转运 | 机器人抓取玻璃基板,在工位间完成移载与定位 |
状态反馈 | 机器人实时反馈末端执行器位置、运动速度及夹爪状态 |
指令下发 | PLC向机器人下发基板抓取、工位切换等动作指令 |
状态接收 | PLC接收机器人状态信号,用于产线节拍协同与逻辑判断 |
二、实点科技解决方案
异构总线协议之间的转换环节,对数据映射的完整性与转发时延有较高要求:机器人的关节坐标、夹爪压力、故障码等数据需准确映射至PLC寄存器区域,PLC下发的动作指令也需及时转发至机器人,二者的协同响应直接影响基板搬运的定位精度与动作节拍。
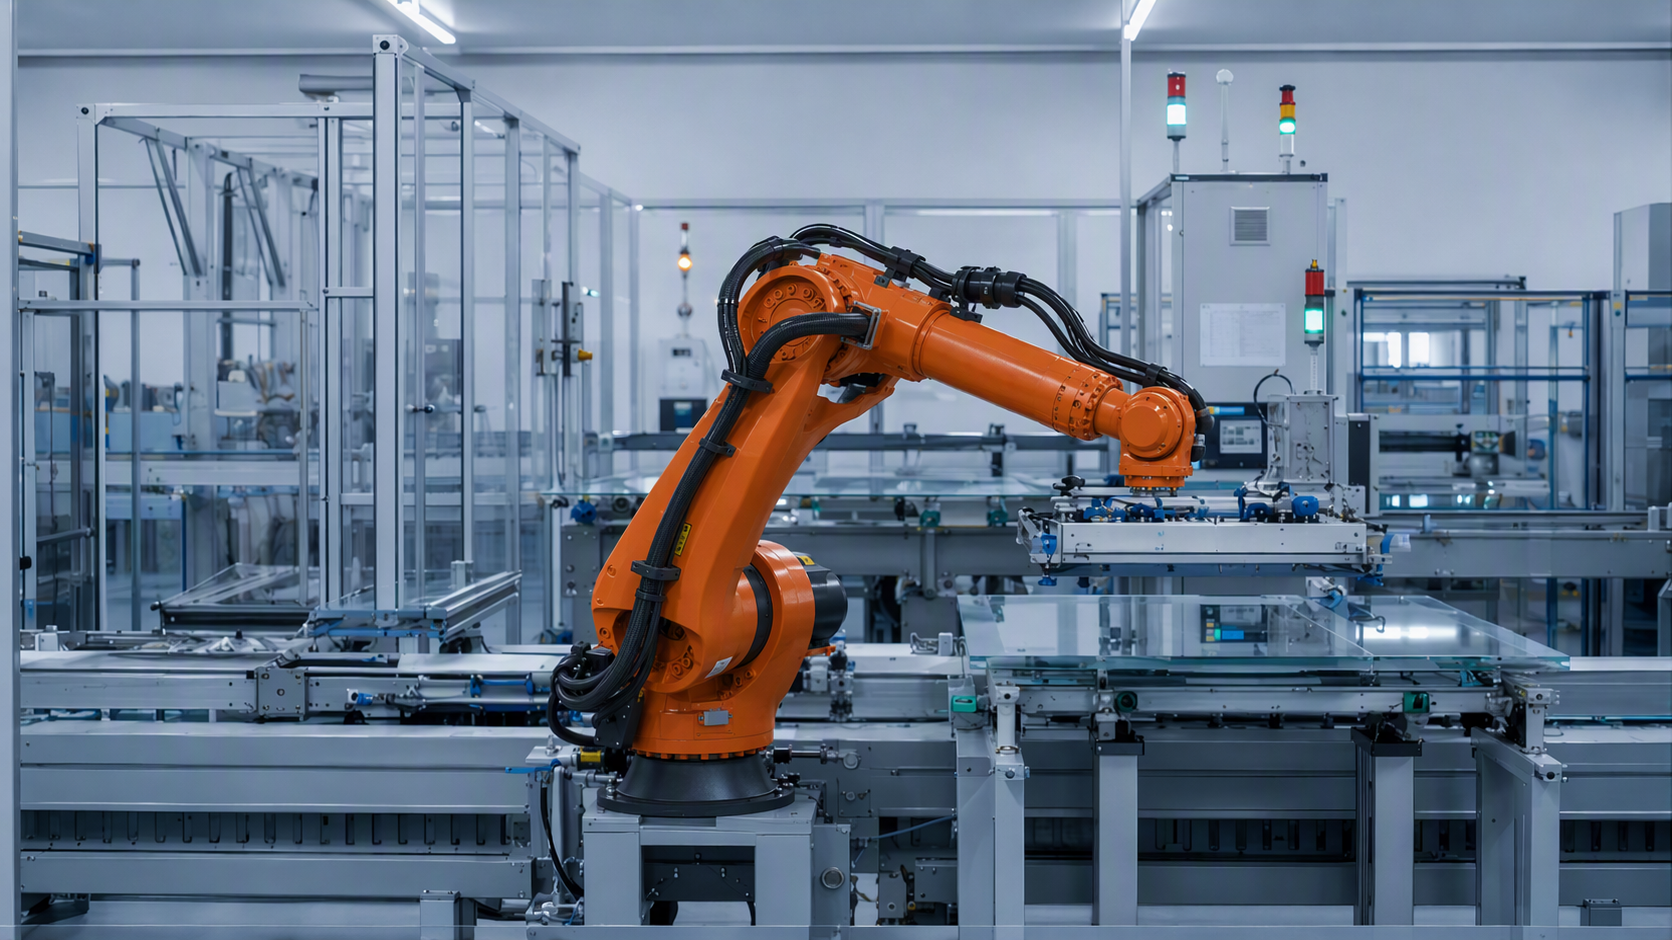
本方案将实点科技GW6L-A0D0通过EtherCAT接口接入库卡机器人控制器的EtherCAT网口,采集机器人关节坐标、夹爪压力值、故障码等数据;同时通过CC-Link接口接入PLC,实现两套协议体系间的双向数据桥接。
三、 方案构架
控制层:
三菱Q系列PLC作为核心控制器,负责产线逻辑调度,向机器人下发动作指令并接收状态反馈。
网络层:
GW6L-A0D0网关分别通过EtherCAT接口接入库卡机器人控制单元,通过CC-Link接口接入PLC主站,实现EtherCAT与CC-Link协议的桥接转换。
现场执行层:
机器人采集的关节坐标、夹爪压力、故障码等数据经网关映射至PLC的RWr(远程读寄存器)区域,PLC的动作指令经RWw(远程写寄存器)区域下发,数据映射路径清晰、双向流转。
对接设备 | 协议特性 | 网关适配方案 |
库卡KR AGILUS | EtherCAT主站 | 内置ESC芯片, 支持APWR/APWRW指令 |
三菱Q系列PLC | CC-Link V2主站, 10Mbps速率 | 兼容QJ61BT11模块, 支持自动刷新 |
四、应用效果
维度 | 应用表现 |
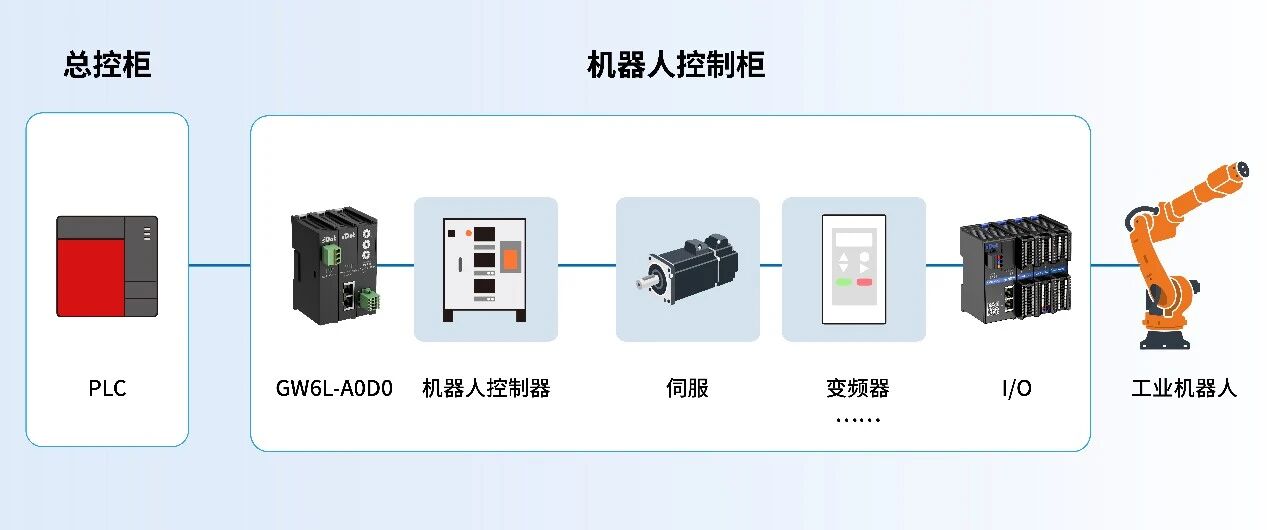
协议互通 | EtherCAT与CC-Link协议在网关本地完成双向转换, 机器人与PLC的数据交互无需额外中间网关 |
数据映射 | 关节坐标、夹爪压力、故障码等多类型数据 可映射至PLC指定寄存器区域, 指令下发与状态反馈路径清晰 |
环境适应 | 宽温设计与抗干扰测试, 适配洁净车间与高频电磁环境下的连续运行 |
五、实点科技从站协议转换网关模块
实点科技从站协议转换网关模块采用插片式套件设计,目前支持EtherCAT、PROFINET、Modbus TCP、CC-Link、EtherNet/IP五种协议从站双向转换,采用高速背板传输,协议转换延迟在1ms以内,工作温度范围-40℃~+70℃,可适配洁净车间、高频电磁环境等对协议转换实时性与环境适应性有较高要求的工业场景。