ナレッジ


XB6S-PT04AはXB6Sシリーズの4チャネルPTOパルス出力モジュールであり、XB6Sシリーズのバスカプラに適合し、ステッピング/サーボモータドライバを外部接続して、パルス出力によりステッピング/サーボモータを駆動できます。本モジュールには4組のパルス出力チャネルがあり、各パルス出力チャネルには4チャネルの入力が備わっているため、合計16の入力チャネルを有し、入力と出力を組み合わせることで大部分のステッピング/サーボモータの駆動シーンに対応できます。

1.適用例
全自動電池筐体洗浄機は、超音波技術、自動化制御、多工程協調を組み合わせた精密機器であり、主に新エネルギー車の電池筐体の洗浄に使用されます。XB6S-PT04Aモジュールは最大4チャネル200kHzのパルスを出力でき、高周波電磁弁の駆動により噴淋システムの瞬時応答を実現し、高圧水流を形成して頑固な油汚れを衝撃除去します。
洗浄時、部品を搭載したパレット台車は洗浄室内で回転可能であり、XB6S-PT04Aモジュールはパルス信号をステッピング/サーボモータに出力することで、ターンテーブルを駆動して協調回転させ、洗浄対象の各面に高圧水流を吹き付けることができます。洗浄時のノズル移動と位置決めも、XB6S-PT04Aモジュールとサーボドライバの組み合わせにより実現し、ノズルの移動精度は±0.05mmに達し、高圧噴流が電池筐体の溝を正確にカバーできます。
本洗浄機での多数の適用に加え、XB6S-PT04Aモジュールは高周波出力、多チャネル、多パルスモード、多動作モードなどの特性により、産業用ロボットのモーション制御、精密ラインの同期システム、包装機械のシーケンス制御などの分野でも広く使用されています。

全自動電池筐体洗浄機
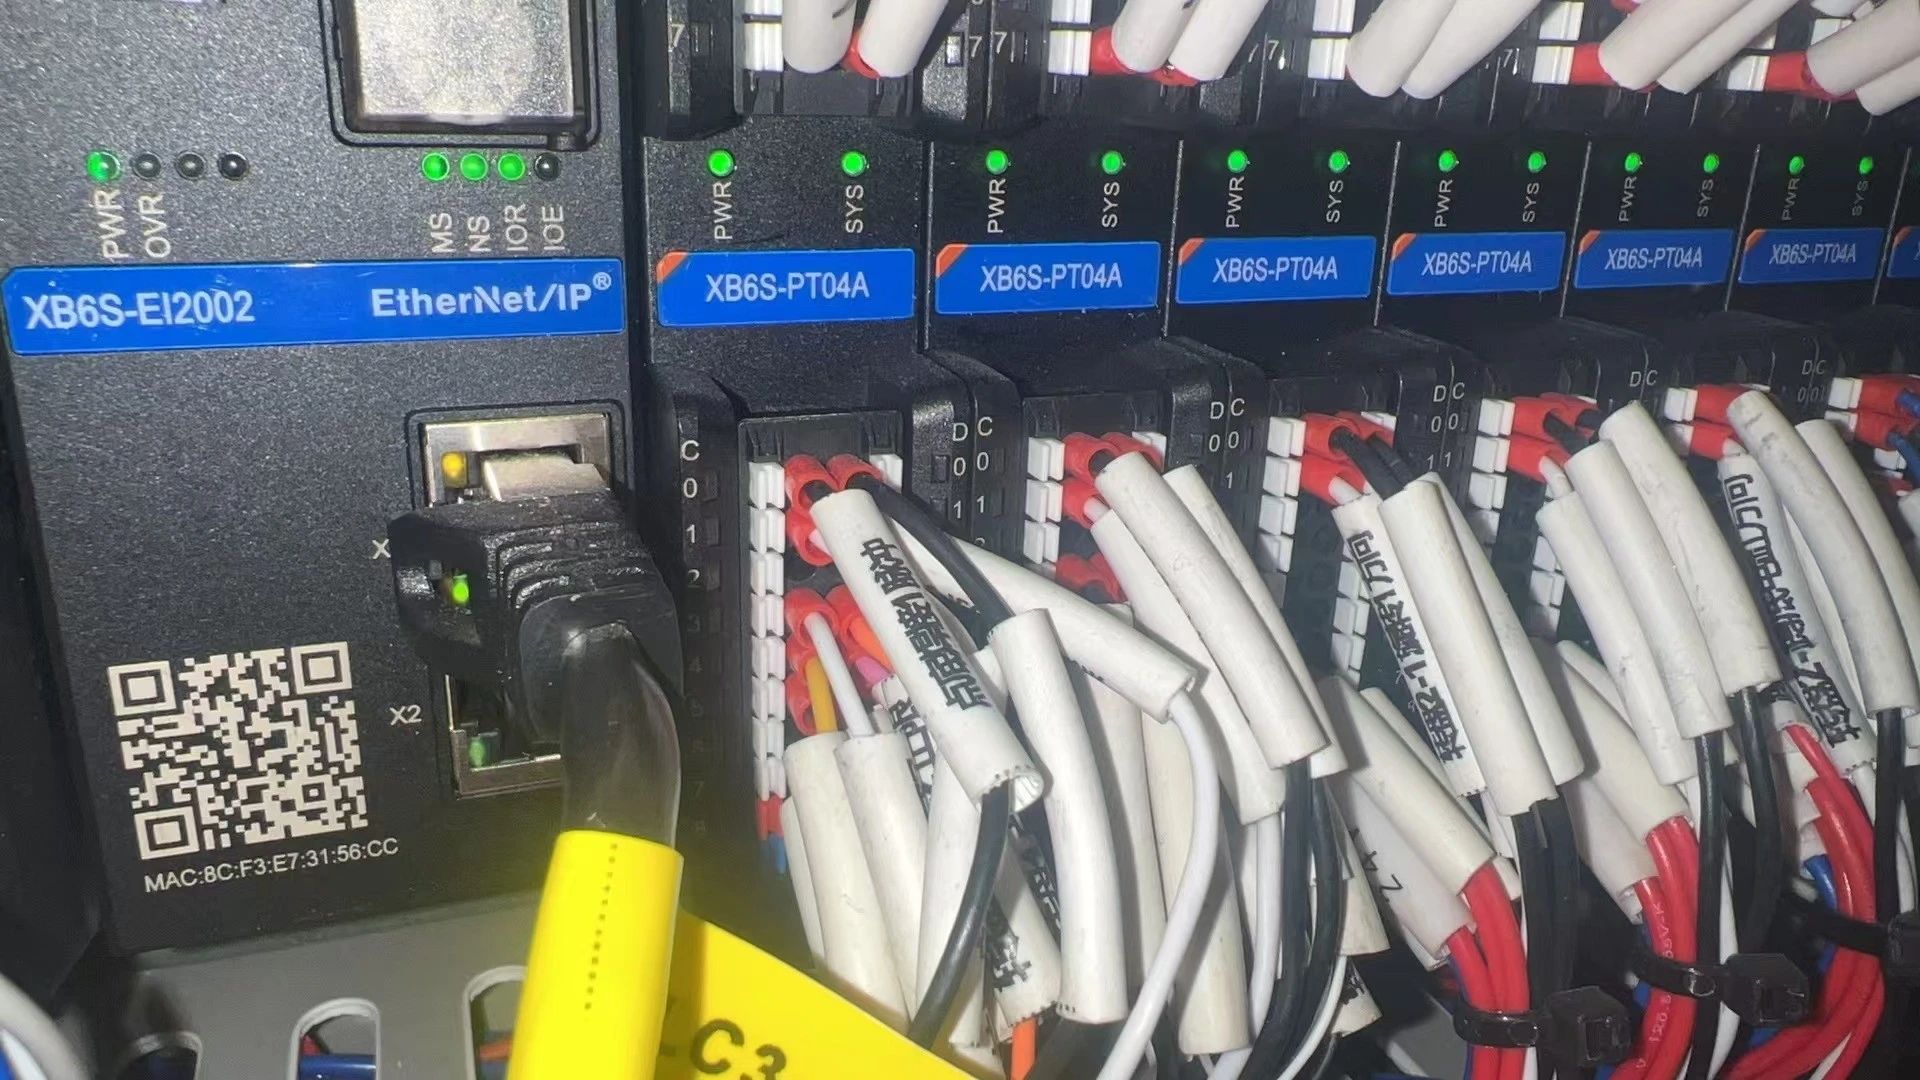
XB6S-PT04A現場適用
2.パネル構造と配線図

左:XB6S-PT04Aパネル構造、右:XB6S-PT04A配線図
3.パラメータ一覧
インタフェースパラメータ | ||
製品型式 | ||
通信プロトコル | X-bus | |
バス入力電源定格電圧 | 5VDC(4.5V~5.5V) | |
定格消費電流 | 150mA | |
消費電力 | 0.65W | |
プロセスデータ出力最大値 | 56バイト | |
プロセスデータ入力最大値 | 48バイト | |
チャンネルタイプ | 入力:16チャネル、PNP/NPN | 出力:4チャネル、シンクタイプ(NPN) |
更新レート | 1ms | |
技術仕様 | |
システム入力電源 | 5VDC |
フィールド側入力電源 | 24VDC(15V~30V) |
パルス出力電圧 | パルスHレベル:フィールド側入力電源により決定(15V~30V) |
パルスLレベル:0V | |
出力チャンネル | 4チャネル |
パルス出力周波数 | 200kHz |
パルスモード | 単一パルス(パルス+方向)、ダブルパルス(CW/CCW) |
パルス出力タイプ | シンクタイプ(NPN) |
入力チャネル | 16チャネル |
入力チャンネル機能 | プラスリミット、マイナスリミット、原点スイッチ、電磁ブレーキ(いずれも汎用デジタル入力として兼用可能) |
入力タイプ | PNP/NPN |
入力信号ロジック選択 | 入力信号は常時開(ノーマルオープン)/常時閉(ノーマルクローズ)に設定可能 |
デジタル入力タイプ | Type1/Type3 |
動作モード | 絶対位置モード、相対(インクリメンタル)位置モード、速度モード、原点復帰モード、JOGモード |
台形加減速 | サポート |
モーションマージ | 単発マージモード、連続マージモード、および本機能の無効化に設定可能 |
チャンネルレベルパラメータ設定 | サポート |
原点復帰モード | 4種類に対応 |
セーフティモード | 継続運転、減速停止、およびブレーキ停止に対応 |
強制ブレーキ | サポート |
外形寸法 | 106.4×25.7×72.3mm |
質量 | 105g |
配線方式 | スプリングクランプ式端子 |
電線長 | 30m未満(シールドなし) |
取付方式 | DIN 35mm標準レール取付 |
動作温度 | -20℃~+60℃ |
保管温度 | -40℃~+80℃ |
相対湿度 | 95%、結露なきこと |
保護等級 | IP20 |