ナレッジ


本文の概要
1.デモ製品
2.マスタ局プラットフォーム
固高GSNE-08-016-G-00ボード+MotionStudio V2.4.4.1
3.設定ファイル
EcatTerminal-GW6L-A0_V3.01_BOOL.XML
4.アプリケーション
固高マスタ局と後段の倍福TwinCATなどの他EtherCATマスタ局間のデータ交換
5.主要操作
設定ファイルのインポート→トポロジの自動スキャンとボードの起動→保存→再起動→通信モニタ
6.アプリケーション
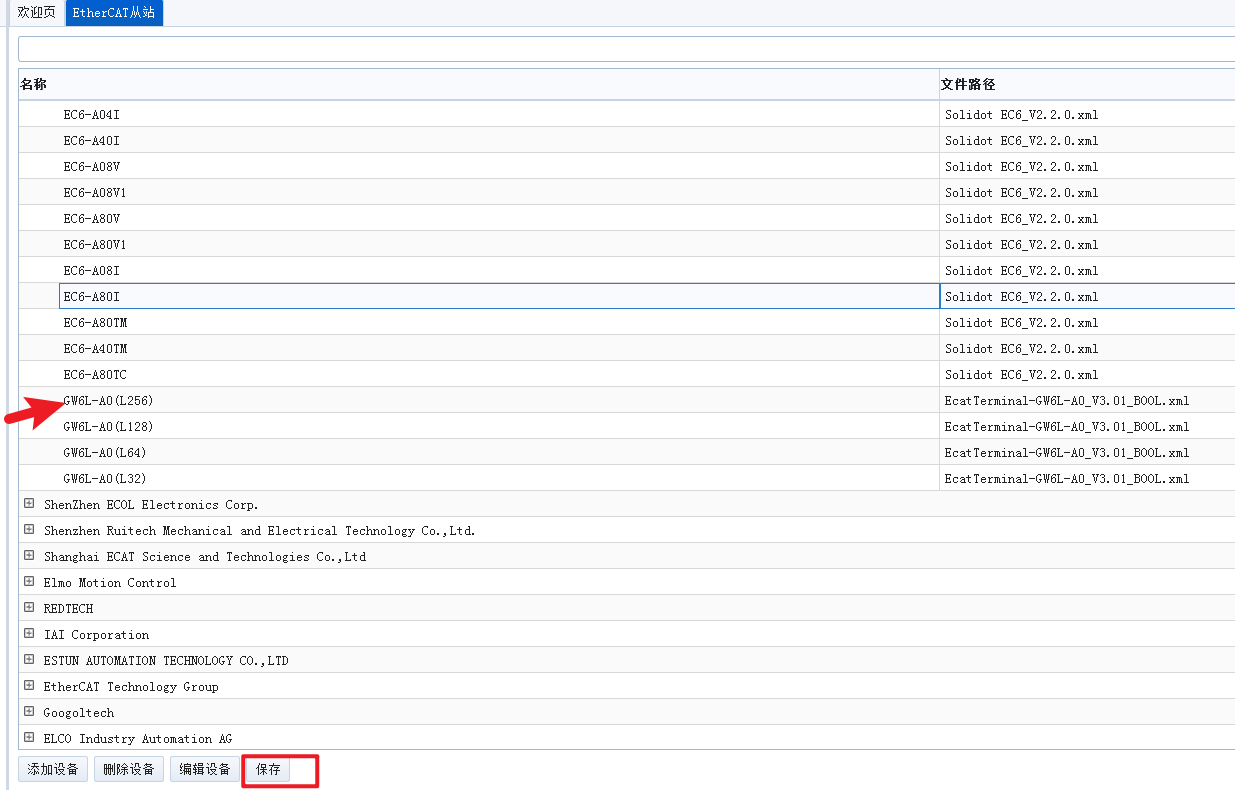
デバイス追加後は必ず「保存」をクリックしてください。そうしないとXMLのインポートに失敗します
GW6L-A0A0(L256)はsDot製GW6Lシリーズのスライス型ゲートウェイモジュールで、EtherCATスレーブ局からEtherCATスレーブ局(定長256バイト)へのキットとして、固高GSNEボードのマスタ局と後段の倍福TwinCATなどの他EtherCATマスタ局間のデータ交換を実現します。では、固高MotionStudioソフトウェアにおいて、設定ファイルのインポートから自動スキャン、通信モニタまでの完全なコンフィグレーションをどのように行うのでしょうか。
全体のコンフィグレーションは3つの段階に分かれます。まずソフトウェアとドライバなどの準備作業を完了し、次にGW6L-A0A0(L256)のXML設定ファイルをインポートし(デバイス追加後は必ず保存することに注意)、最後にソフトウェアを再起動して自動スキャンを実行し、スレーブ局がOP運転状態に入った後、プロセスデータマッピングにより入出力データをモニタします。本文では固高GSNE-08-016-G-00ボードを例に、各段階の操作要点を順に説明します。
一、運転前の準備
項目 | パラメータ |
固高ボード型式 | GSNE-08-016-G-00(EtherCATマスタ局) |
固高ソフトウェア | MotionStudio_Win32_Develop_V2.4.4.1 |
GW6Lシリーズゲートウェイモジュール型式 | GW6L-A0A0(L256) (EtherCATスレーブ→EtherCATスレーブ、入力・出力ともに256バイト長) |
GW6L-A0(L256) 設定ファイル | EcatTerminal-GW6L-A0_V3.01_BOOL.XML |
二、ネットワークトポロジ
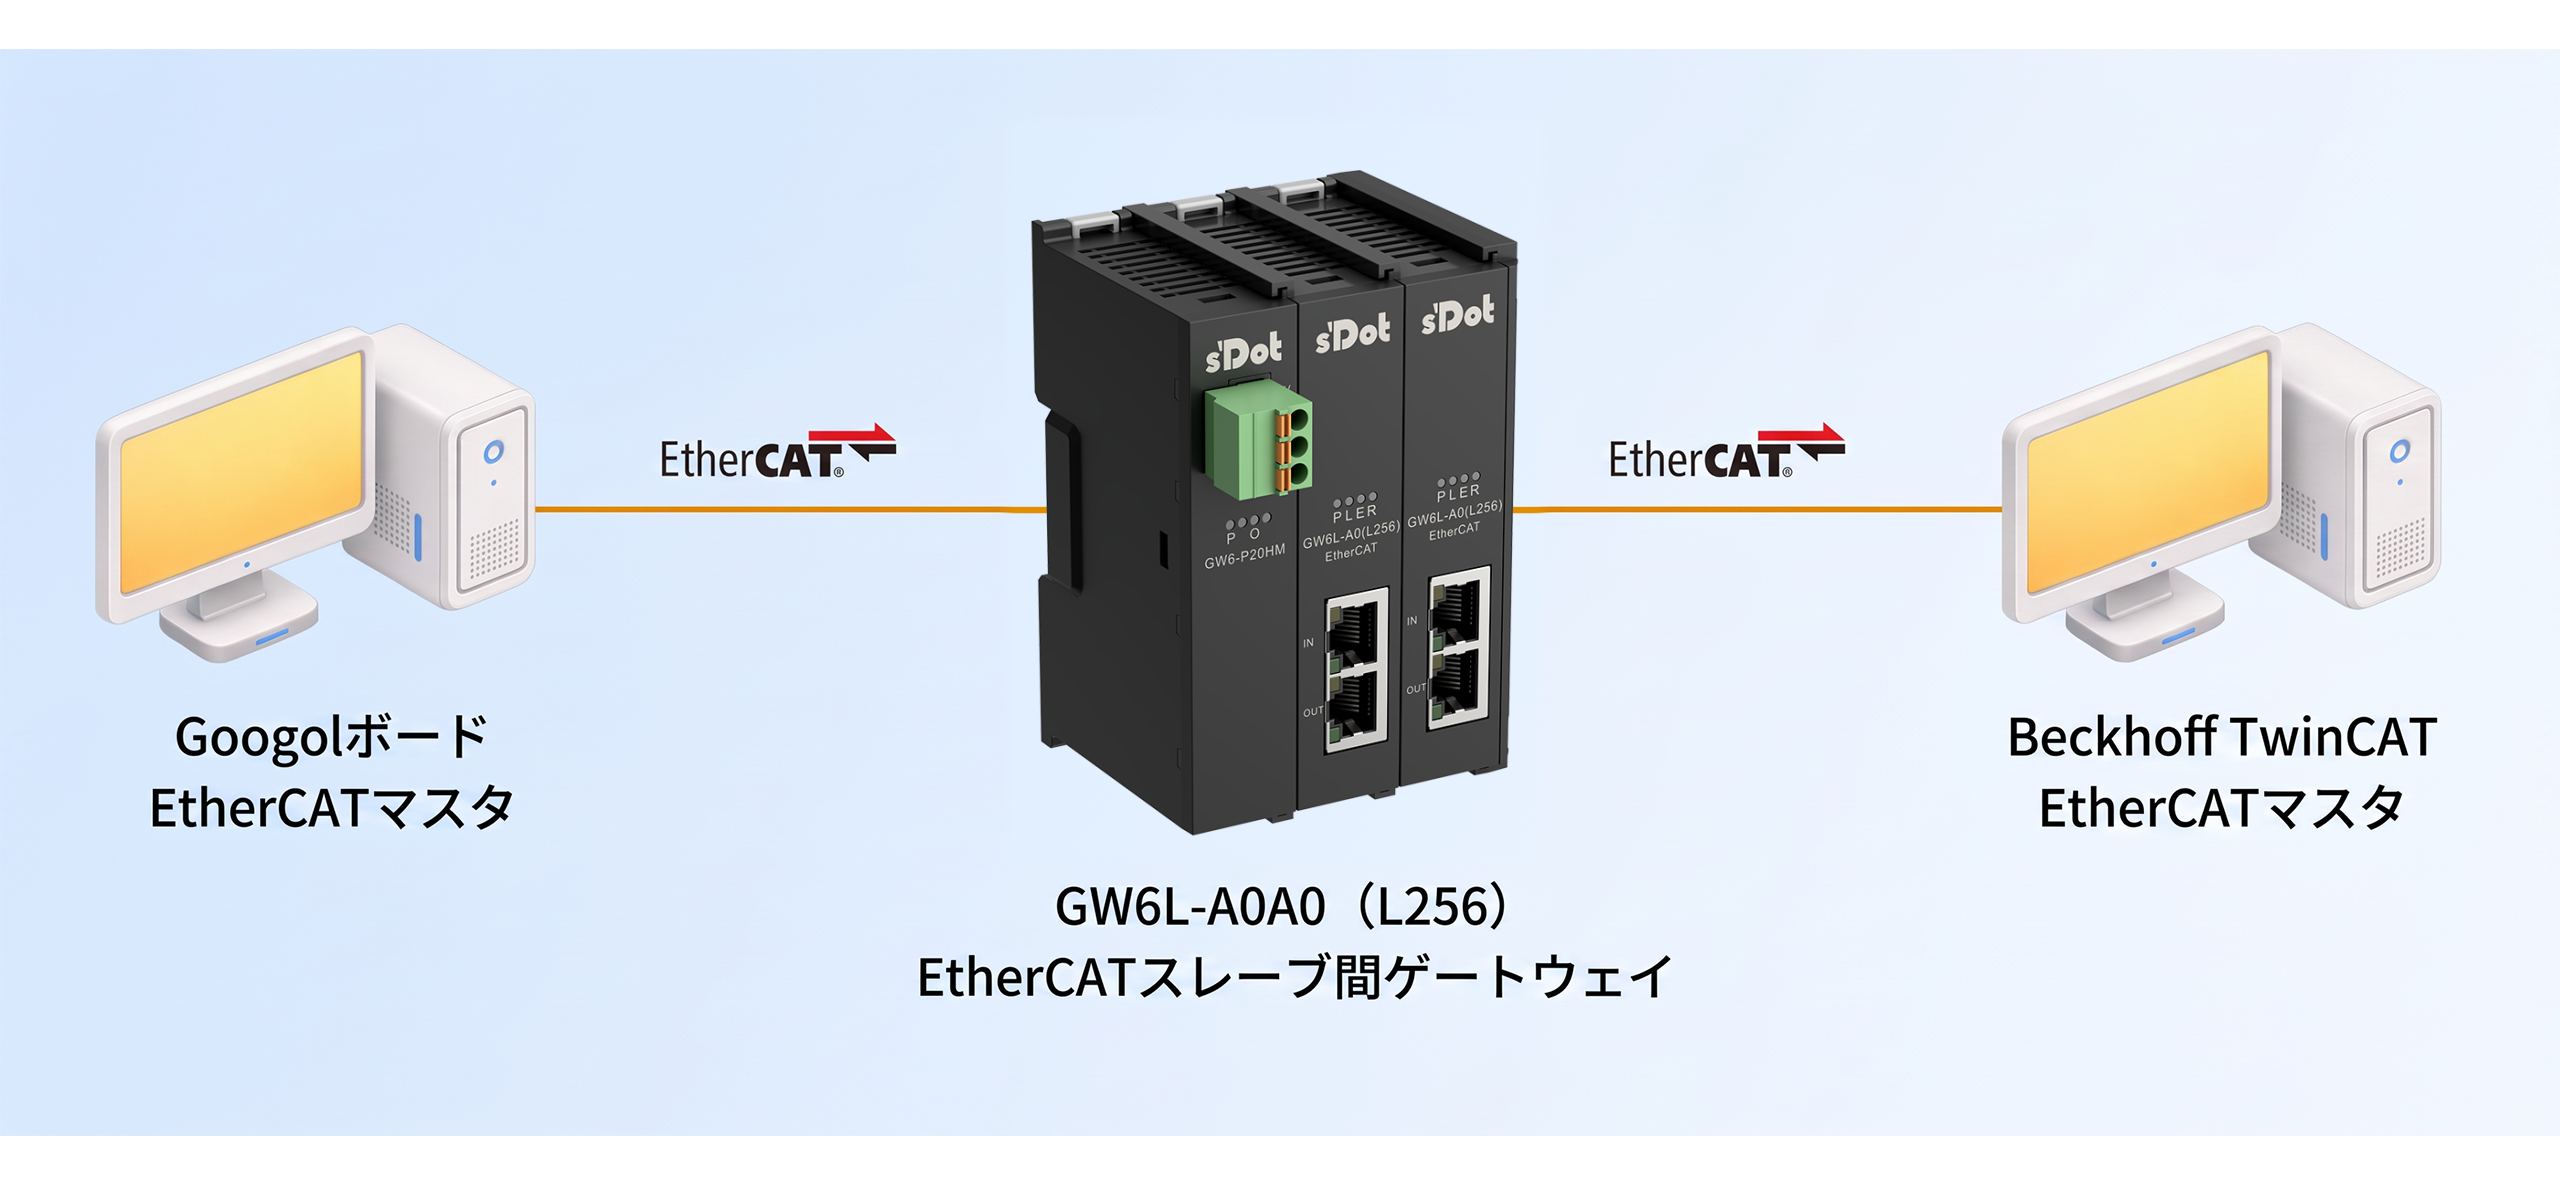
固高GSNEボードをEtherCATマスタ局として使用し、EtherCATバスを介してGW6L-A0A0(L256)ゲートウェイと接続します。本ゲートウェイはEtherCATスレーブ局→EtherCATスレーブ局のキットであり、後段にベッコフTwinCATなど他のEtherCATマスタ局機器をさらに接続でき、2つの異なるEtherCATマスタ局間のデータ交換機能を実現します。
三、固高MotionStudioソフトウェアでのコンフィグレーション
1、準備作業
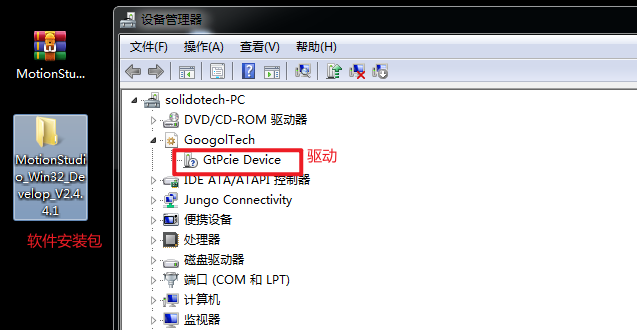
メーカに問い合わせてソフトウェアインストールパッケージを入手し、ソフトウェアとドライバを正しくインストールします。
2、設定ファイルのインポート
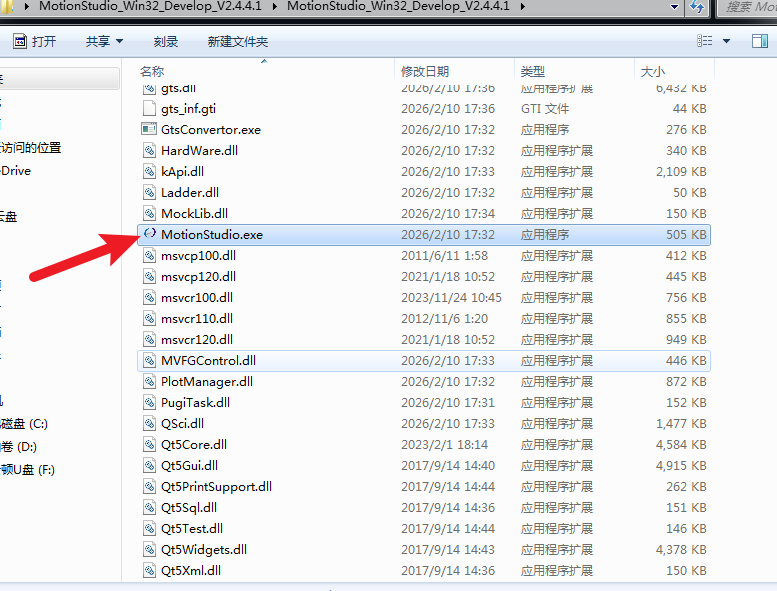
アプリケーションをダブルクリックしてMotionStudioを起動します。
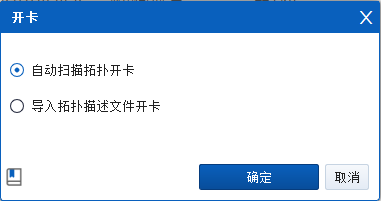
「自動スキャントポロジ開卡」をクリックします。
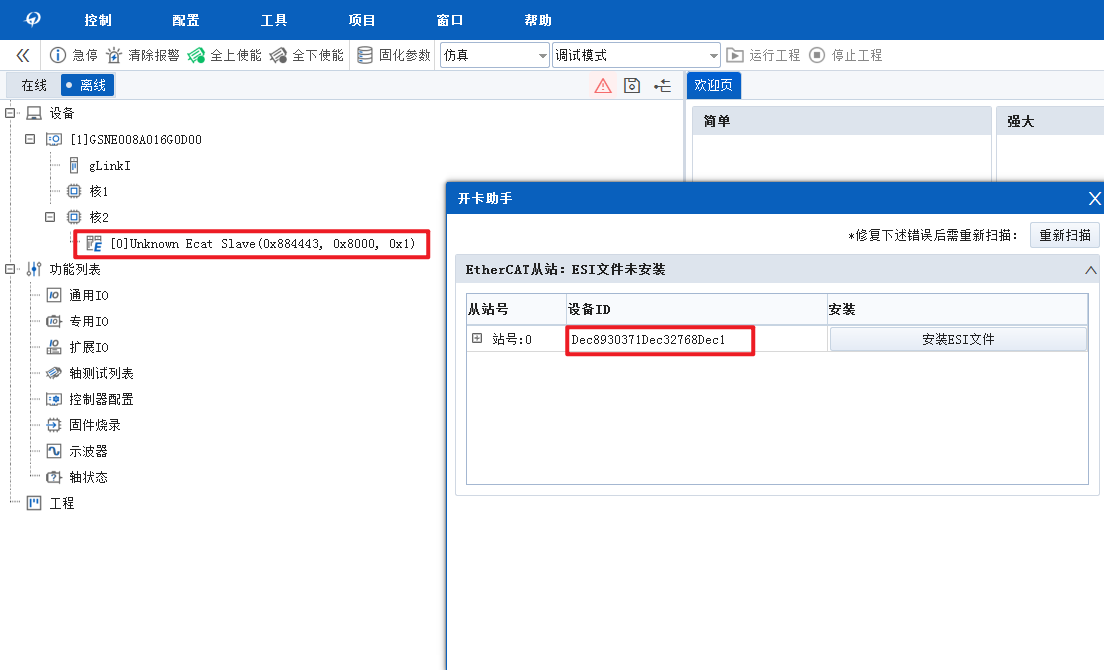
このとき未知の機器が表示されますが、これは対応するスレーブ局の設定ファイルをインポートしていないためです。
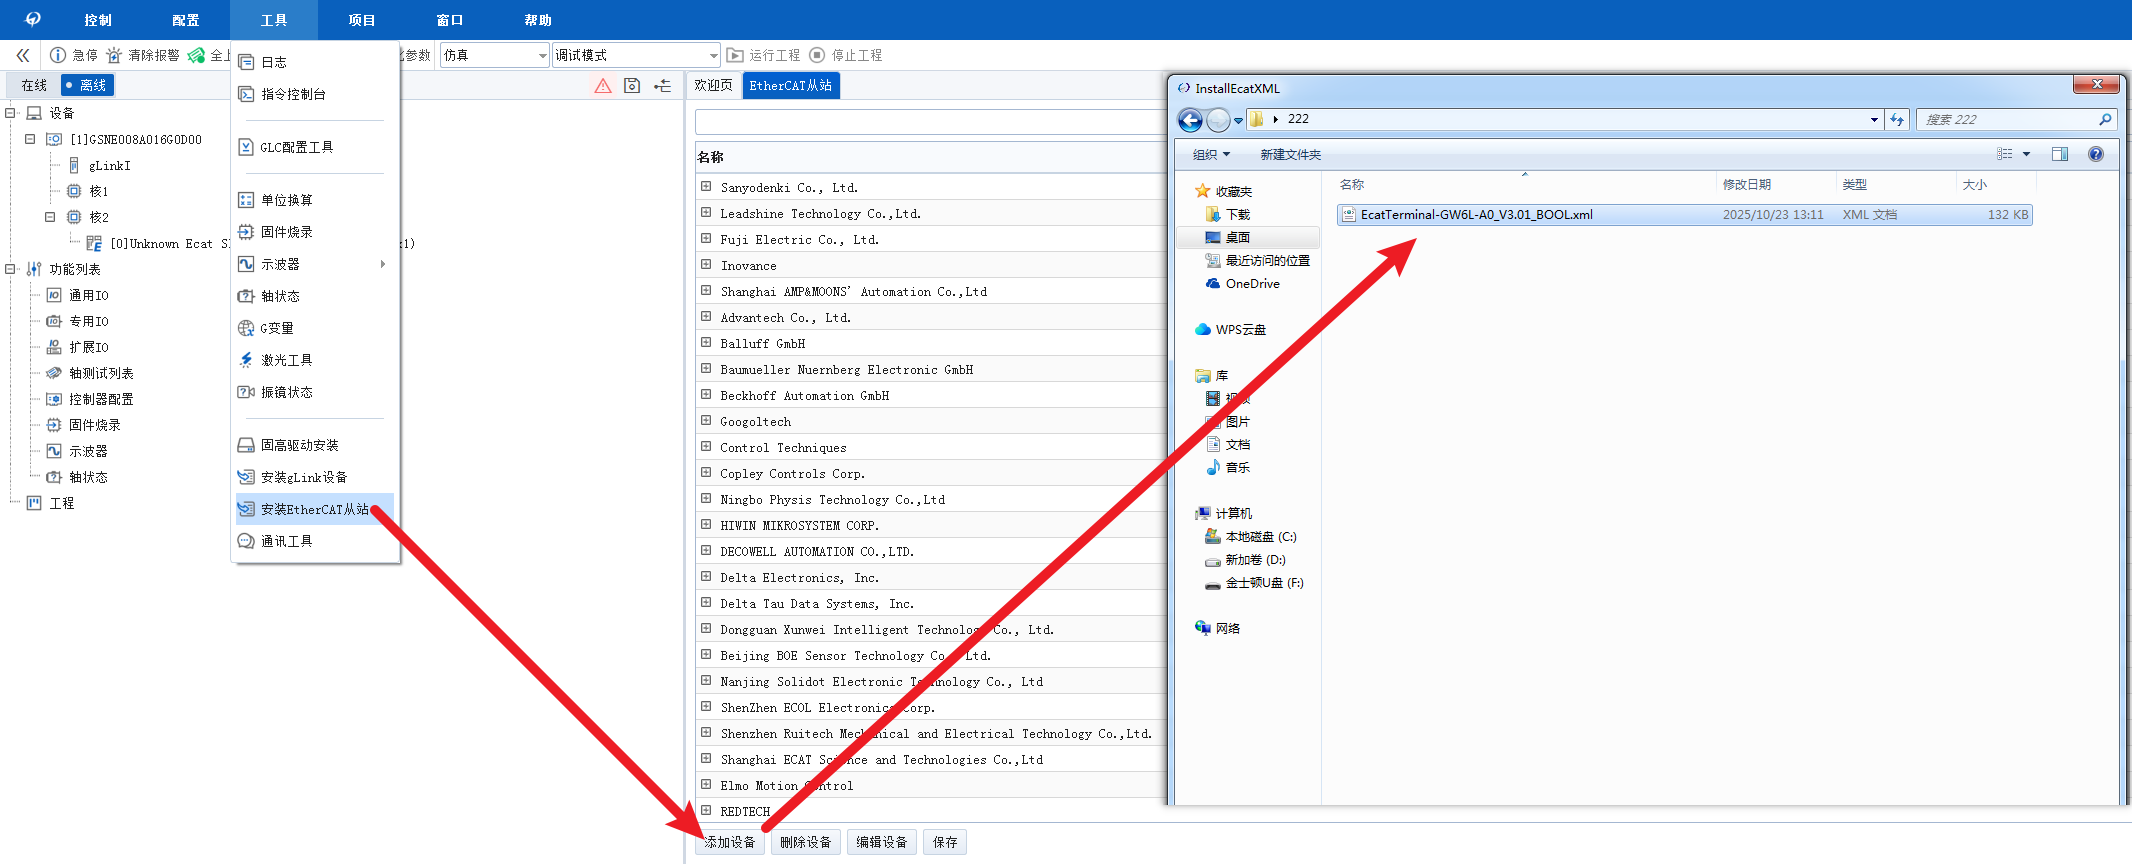
「ツール」→「インストールEtherCATスレーブ局」→「デバイス追加」の順にクリックし、対応するXML設定ファイルを選択してインポートします。
注意:デバイス追加後は必ず「保存」をクリックしてください。クリックしないとXMLのインポートに失敗します。追加が成功すると、一覧に対応する製品型式が表示されます。
3、通信モニタ
ソフトウェアを再起動し、自動スキャンを実行すると、スレーブ局がOP運転状態に入り正常に通信します。
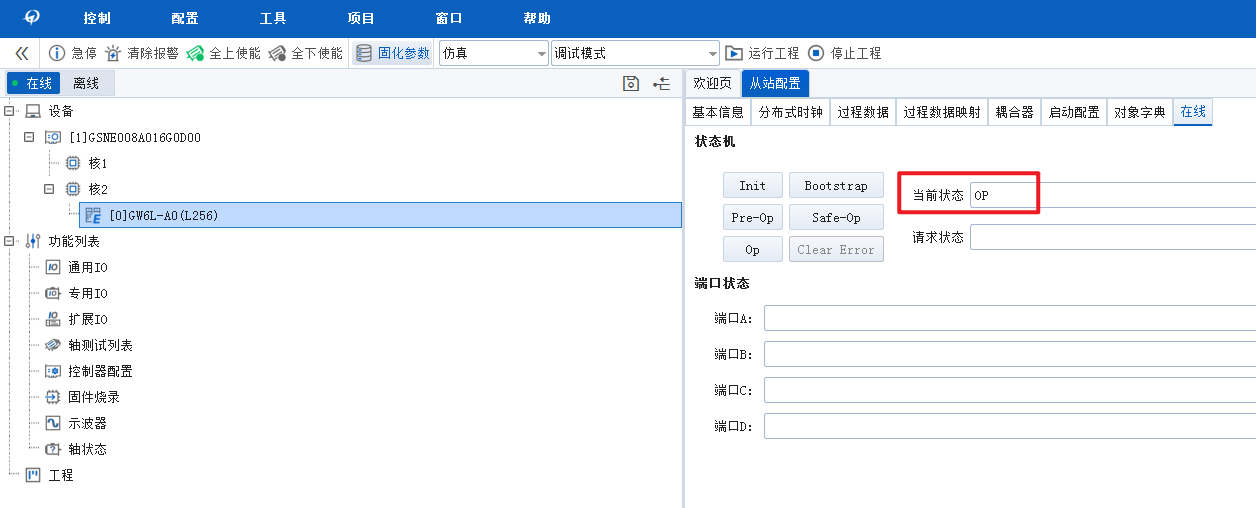
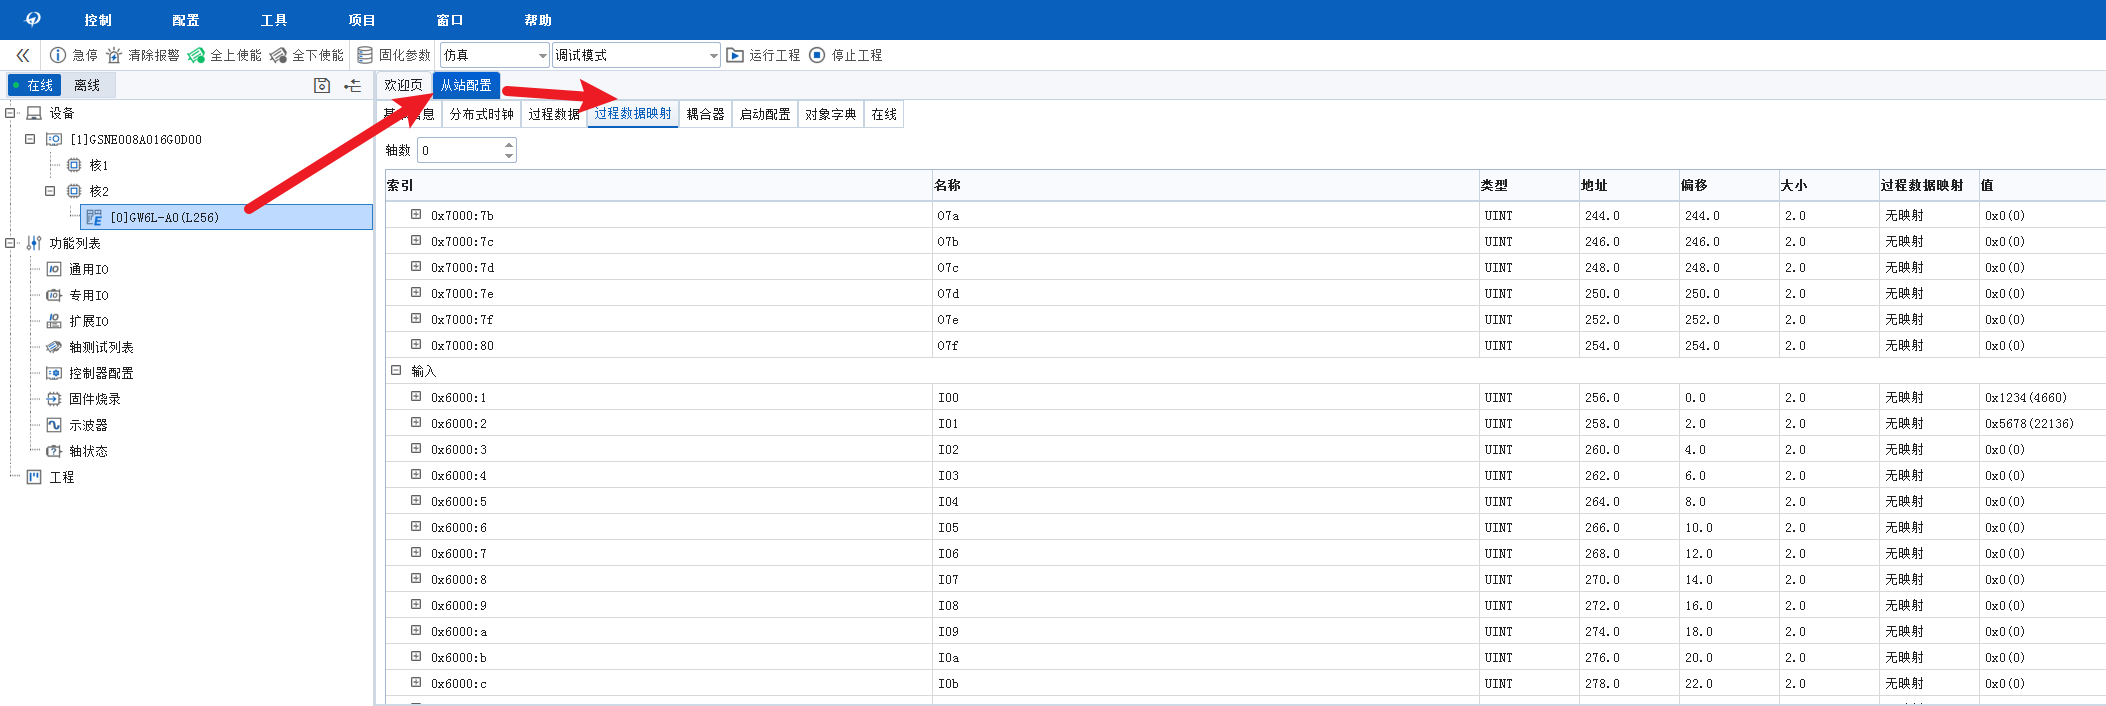
スレーブ局→「スレーブ局設定」→「プロセスデータマッピング」をクリックすると、入力・出力データ(各256バイト長)をモニタできます。