ナレッジ


本文概要
1.適用製品
2.プロトコル変換
PROFINETスレーブ(シーメンスPLC側に接続)↔ CANopenマスタ(スレーブ機器側に接続)
3.適用マスタ
シーメンスS7-1200/1500シリーズPLC(TIA Portal)
4.コンフィグレーションツール
TIA Portal(PROFINET側)+ sDot GW CANopen Manager(CANopen側)
5.コアバリュー
コンフィグレーション完了後、オペレータは通常のI/Oアドレスを読み書きするだけでよく、CANopenプロトコルの詳細を理解する必要はありません
シーメンスS7-1200/1500 PLCとCANopenスレーブ機器の相互接続とデータ交換はどのように実現しますか?
sDot製プロトコル変換ゲートウェイGW4U-COM-PNSにより実現できます。TIA PortalのI/Oアドレスを読み書きするだけで、CANopen機器の制御とデータ収集が可能です。本文では、TIA Portalへのゲートウェイ追加、CANopen側のパラメータ設定、I/O読み書き検証の手順について説明します。
一、システムトポロジ
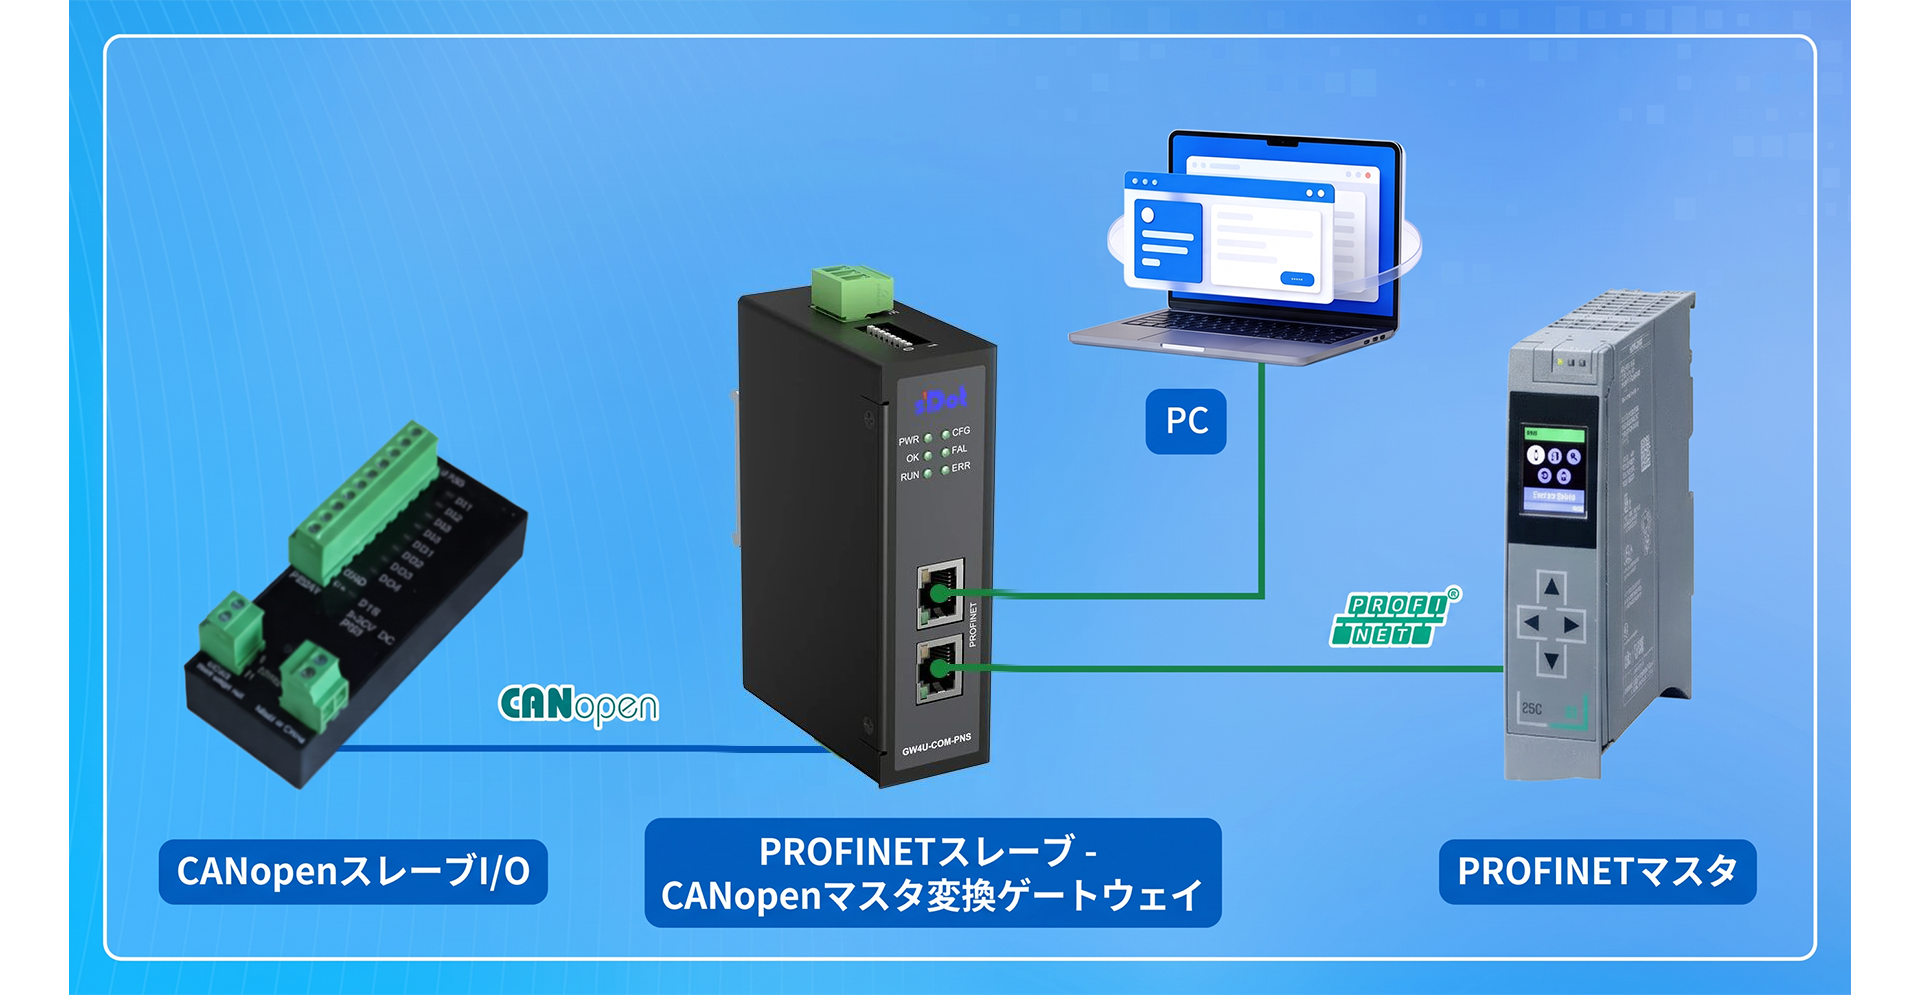
シーメンスPLC(PROFINETマスタ)↔ GW4U-COM-PNS(PROFINETスレーブ→CANopenマスタ)↔ CANopenスレーブI/O機器(またはCANopenサーボドライバ、インバータなど)
二、コンフィグレーション手順
1、TIA Portalへのゲートウェイ追加
sDot製はGW4U-COM-PNSゲートウェイのGSDファイルを提供しています。GSDファイルをTIA Portalにインポートすると、ハードウェアカタログでこのゲートウェイデバイスが見つかります。ゲートウェイをネットワークビューにドラッグし、PLCのPROFINETインタフェースに接続して、PROFINET側のコンフィグレーションを完了します。
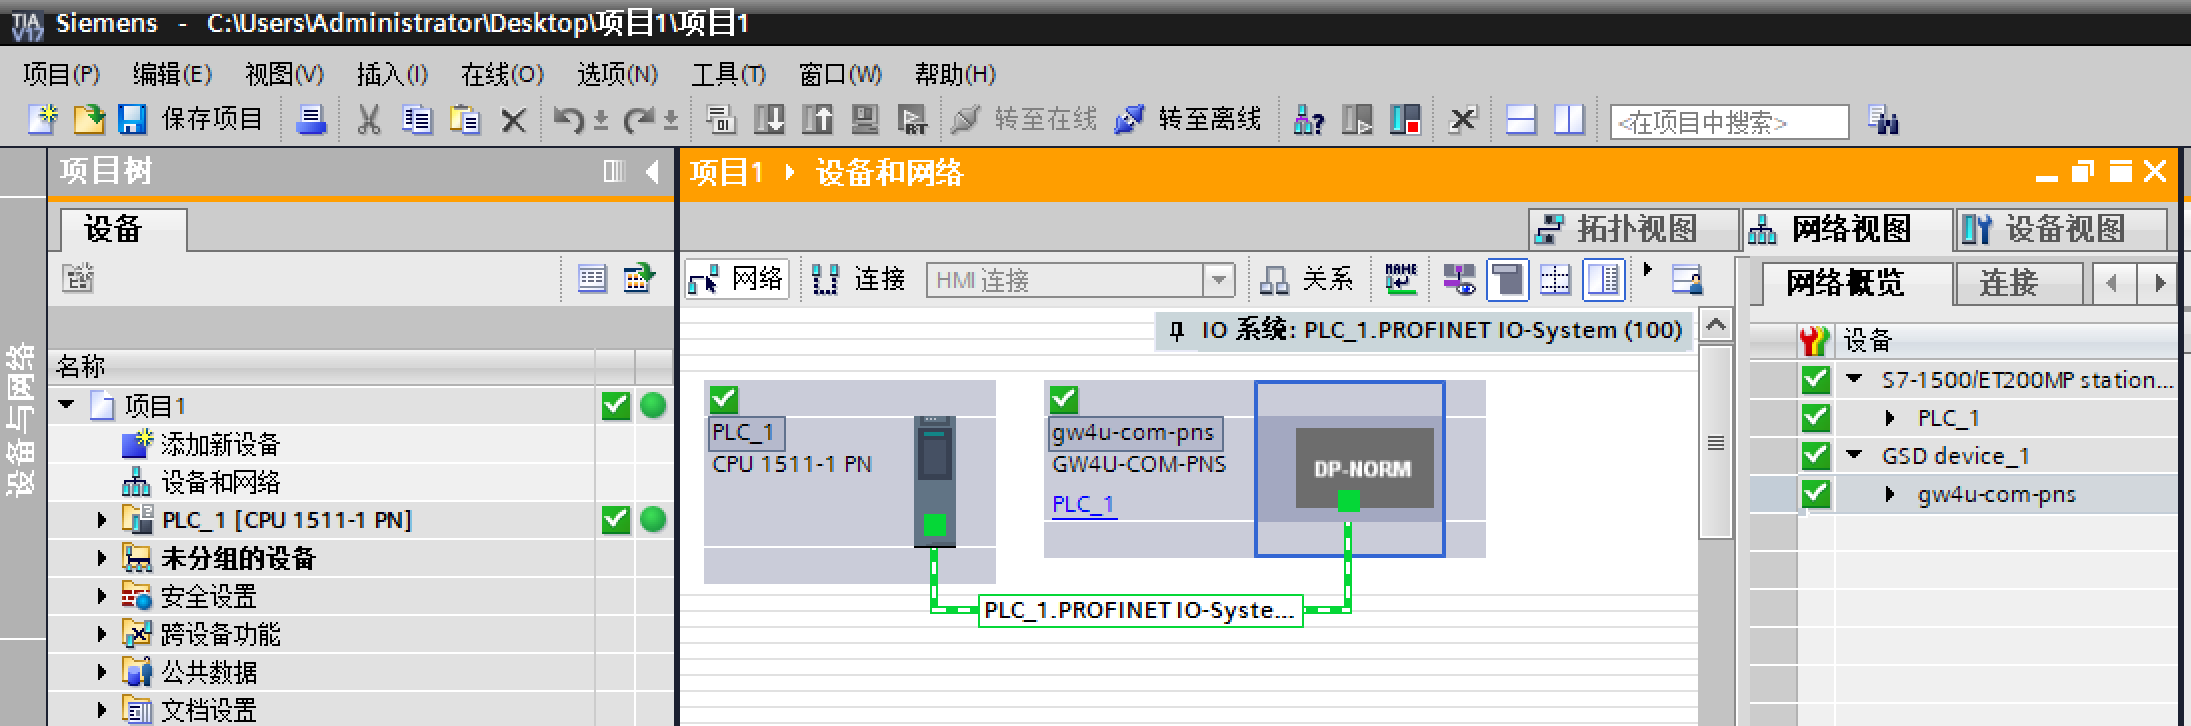
ヒント:GSDファイルはsDot製公式サイトの製品ページからダウンロードできます。インポート方法は標準GSDファイルと同じで、TIA Portalの「オプション→GSDML管理」からインストールを完了します。
2、CANopen側のコンフィグレーション
sDot製のsDot GW CANopen Managerコンフィグレーションソフトウェアを使用して、CANopenバス側のパラメータ設定を行います。
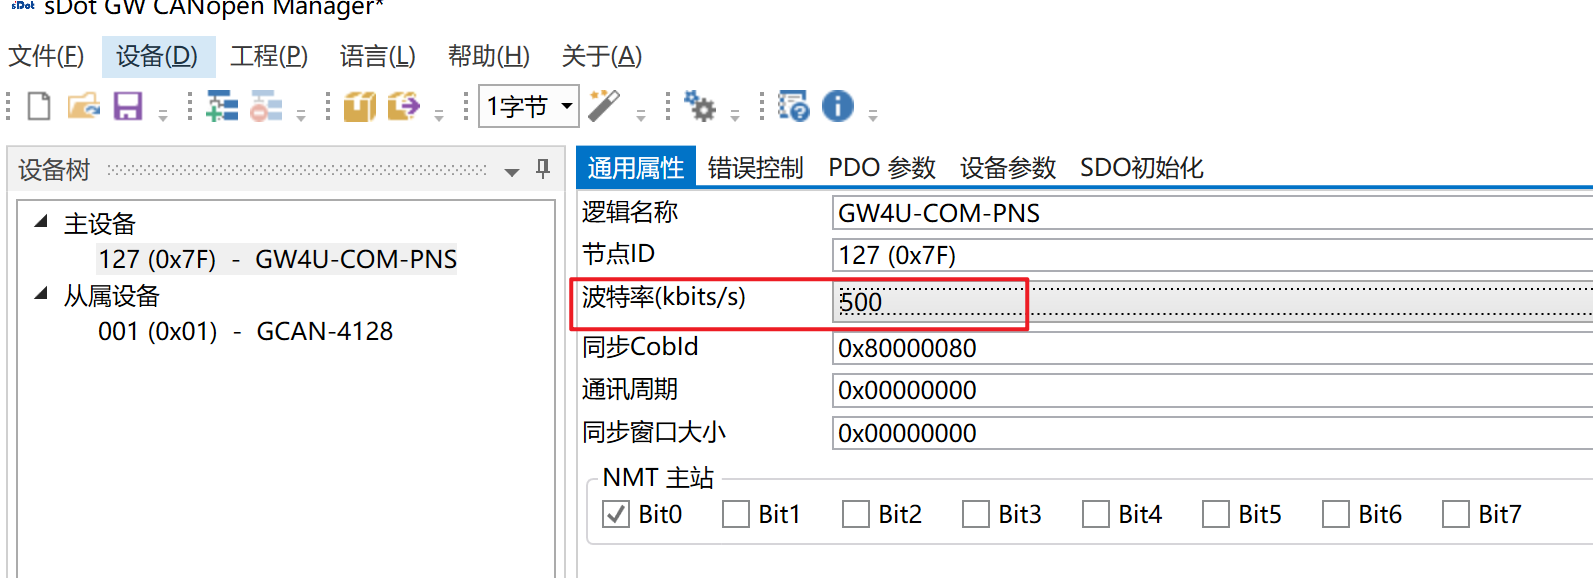
(1)基本パラメータ設定
CANopenバスのボーレートとノードIDを設定し、CANopenスレーブ機器の設定と一致させてください。
(2)PDOマッピング設定
PDOマッピングは、CANopenスレーブ局の制御パラメータとゲートウェイの入出力アドレスを対応付けてバインドするための重要な手順です。操作方法:CANopenスレーブ局のメーカが提供するEDSファイルをインポートすると、コンフィグレーションソフトウェアが使用可能なパラメータリストを自動的に解析し、クリック操作でPDOマッピングを完了できます。操作は直感的です。
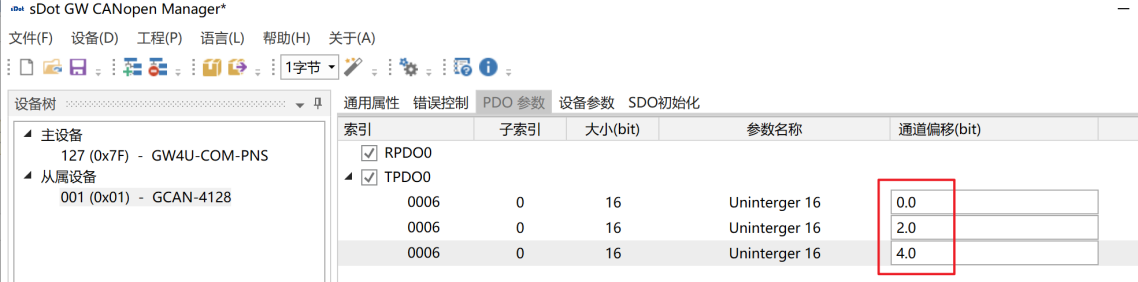
ヒント:EDSファイルはCANopenスレーブ機器のメーカが提供します。インポート後、ソフトウェアが機器がサポートするパラメータを自動的に認識するため、オブジェクトディクショナリを手動で入力する必要はありません。
(3)TIA Portal側のI/Oアドレスマッピングと読み書き検証
上記のコンフィグレーション完了後、TIA Portal側では以下のアドレス範囲でCANopenスレーブ局とデータ交換を行います。
方向 | TIA Portalアドレス範囲 | 本例の有効ビット | 説明 |
入力 | IB0–IB63 | DI1–DI4(IB0の先頭4ビットが有効、後半4ビットは予約) | CANopenスレーブ局の入力状態を読み出し |
出力 | QB0–QB63 | DO1–DO4(QB0の先頭4ビットが有効、後半4ビットは予約) | CANopenスレーブ局の出力チャンネルを制御 |
本例のスレーブ局は4DI/4DOのI/O機器であり、入力と出力がそれぞれ1バイトを占有し、先頭4ビットが有効データ、後半4ビットは予約です。
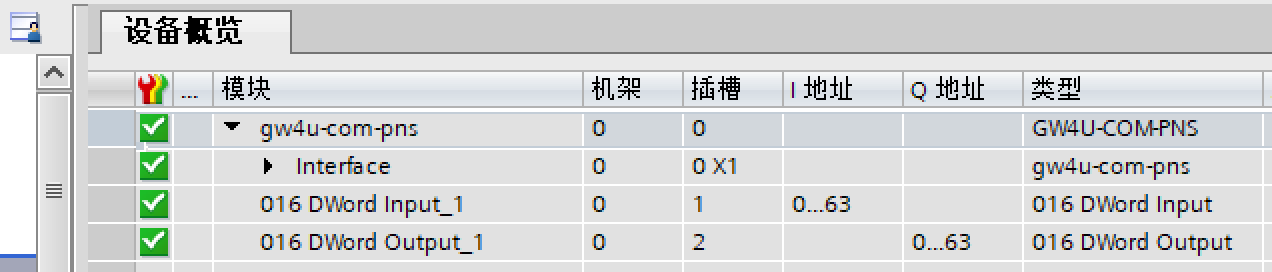
①CANopenスレーブ局の出力チャンネルを制御する
TIA Portalのモニタ表で、QB0に対応する出力バイトに値を代入します。本例ではDO1、DO2、DO4チャンネルを出力し、DO3は出力しません。対応するビットに値を書き込み、「選択したすべての値を即時に一括変更」を実行し、書き込み成功を確認した後、スレーブ局実機のDO1、DO2、DO4チャンネルインジケータが点灯することを確認します。
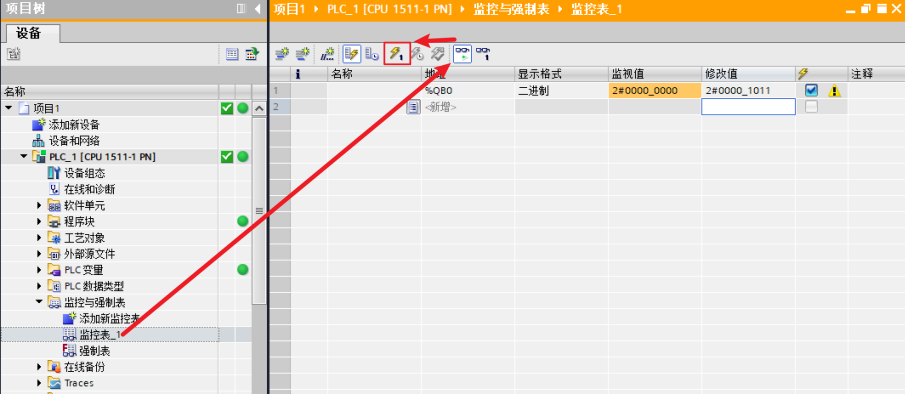
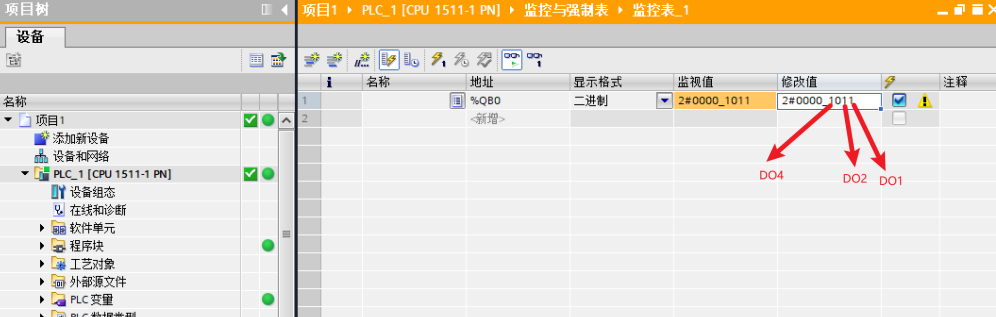
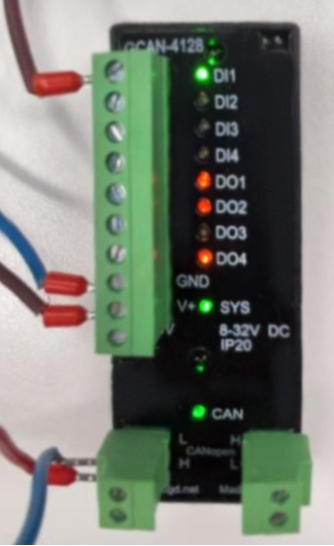
②CANopenスレーブ局の入力チャンネルを収集する
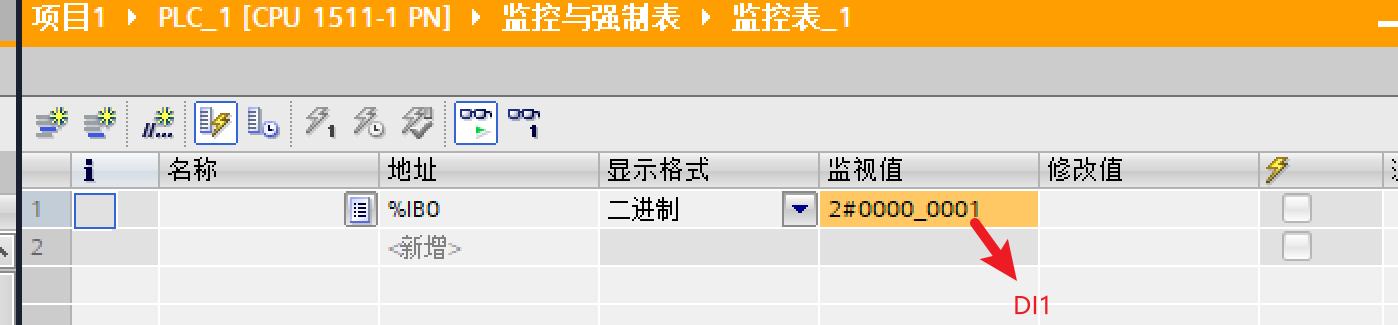
TIA Portalのモニタ表でIB0アドレスを監視します。スレーブ局のDI1に有効な入力信号を接続すると、IB0の対応するビットで入力状態の変化を読み出すことができ、入力収集機能が正常であることを検証できます。
三、アプリケーションのまとめ
GW4U-COM-PNSゲートウェイでプロトコル変換を完了すると、シーメンスPLCによるCANopen機器の操作方法は非常に分かりやすくなります。具体的なまとめは以下のとおりです。
• インバータの起動を制御する:対応するQアドレスに起動指令を書き込みます。
• モータ回転速度を調整する:対応する出力ワードに目標回転速度の数値を書き込みます。
• 機器ステータスを読み出す:対応するIアドレスから直接ステータスデータを読み出します。
制御プロセス全体を通して、操作者はCANopenプロトコルの詳細に一切触れる必要がなく、標準的なI/Oマッピングの読み書き操作のみを行うことになり、通常の分散型I/O機器を操作する場合と完全に同じです。